


Azo ti kua ti robot ti mo .
Changzhou Heli Automation Technology Co., Ltd., so a leke ni na ngu 2022, ayeke sara kua mingi na yâ ti a-appareil ti automatisation ti robot so ayeke sara kua na a-usine, so ayeke mû lege na zo ti wara mbeni mbage ti automatisation. Kompani ni ayeke gi mbilimbili na ndo ti aye so azo ayeke hunda, lo yeke sara kua na ngangu ti komande nzoni ti aye, nga lo yeke ngbâ lakue ti sara si chaîne ti a-approvisionnement ti lo nga na akode ti lo ti R&D aga nzoni ti mû na azo a-appareil ti automatisation so zo alingbi ti zia bê na lo na lege ti professionnel nga na afini ye.


Catégorie ti produit .
Afini ye .


Ngbanga ti nyen ti soro e .
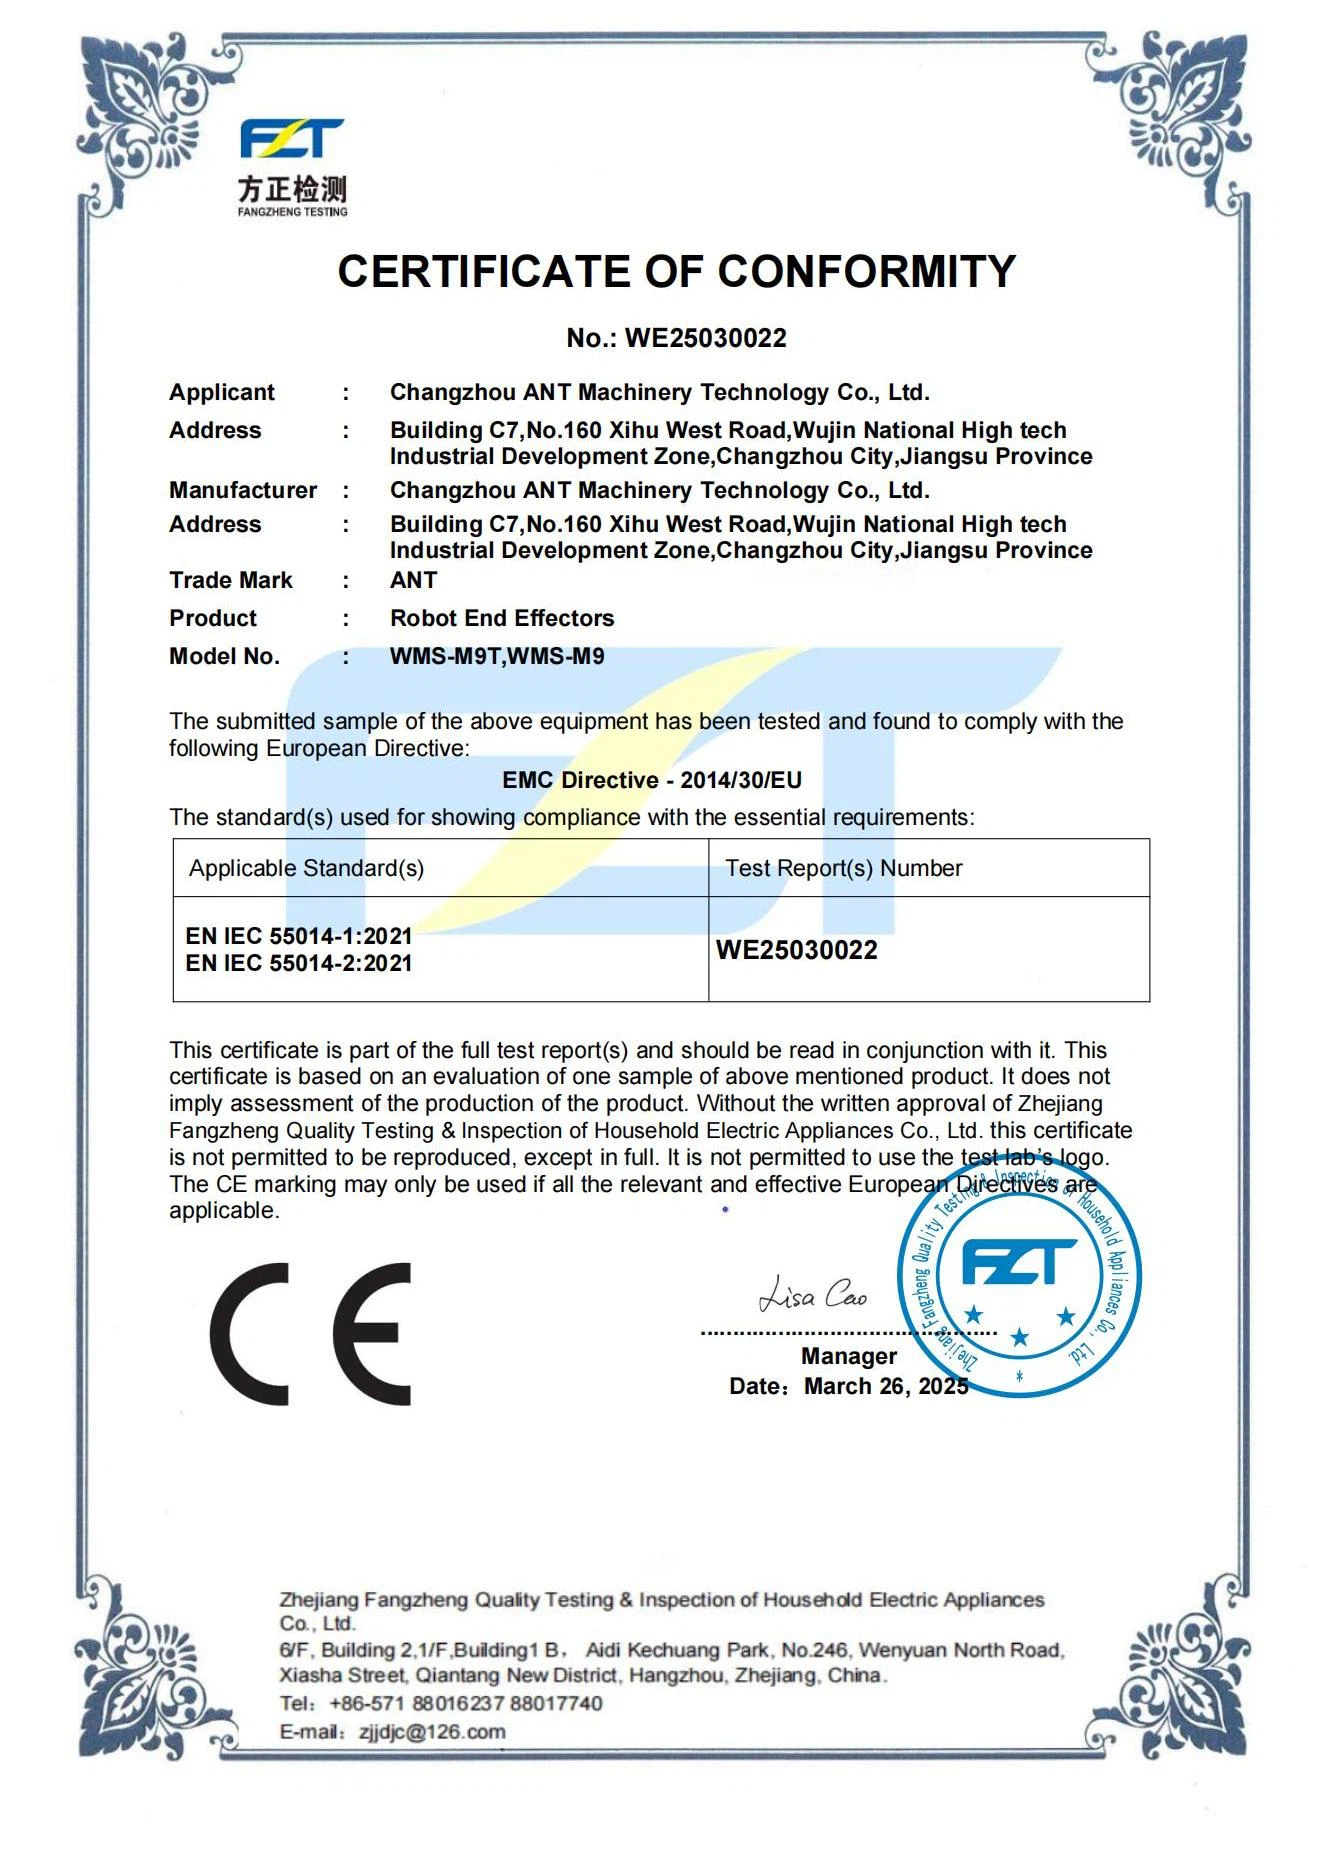
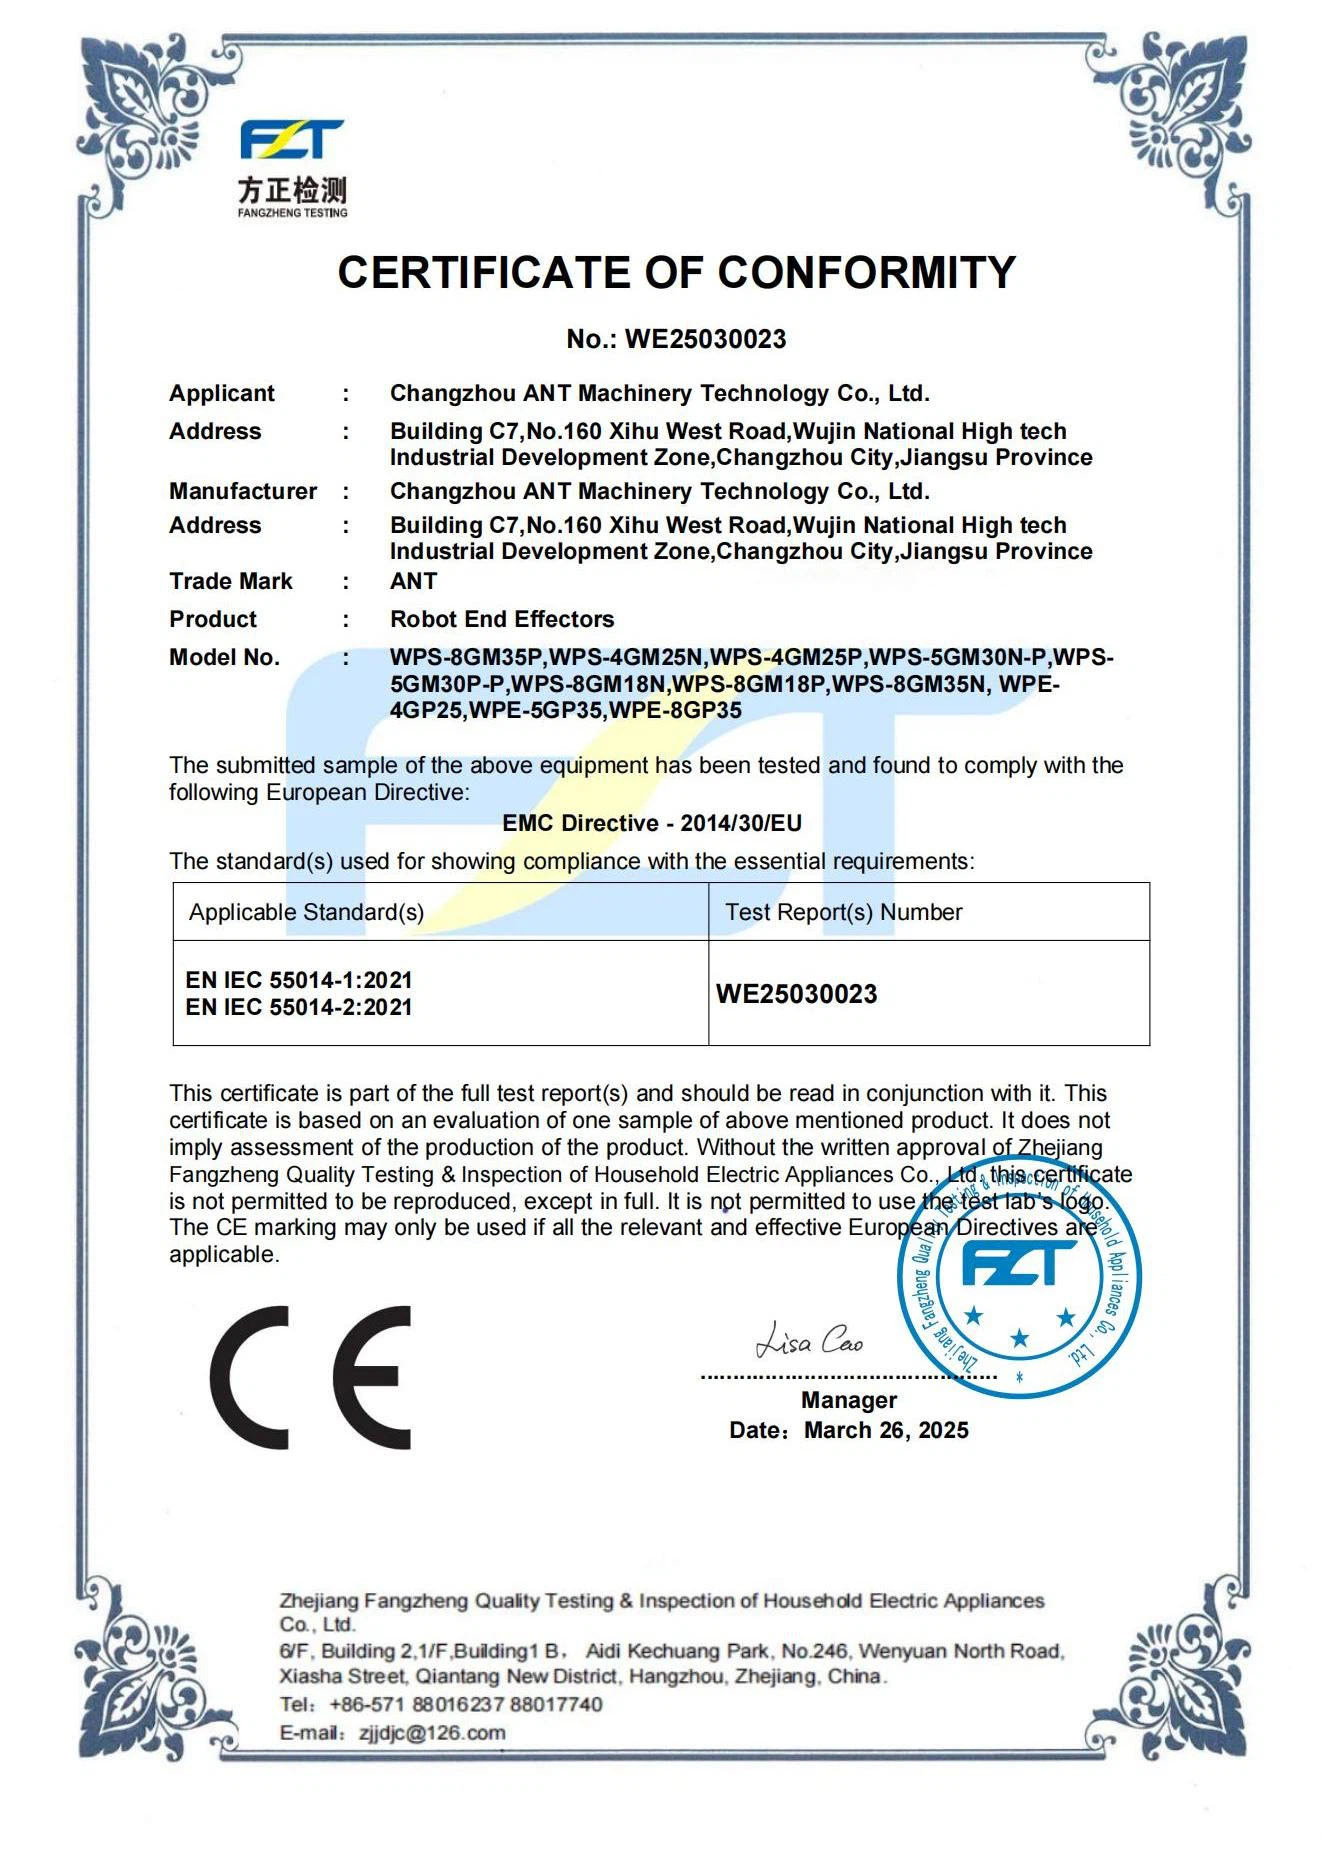
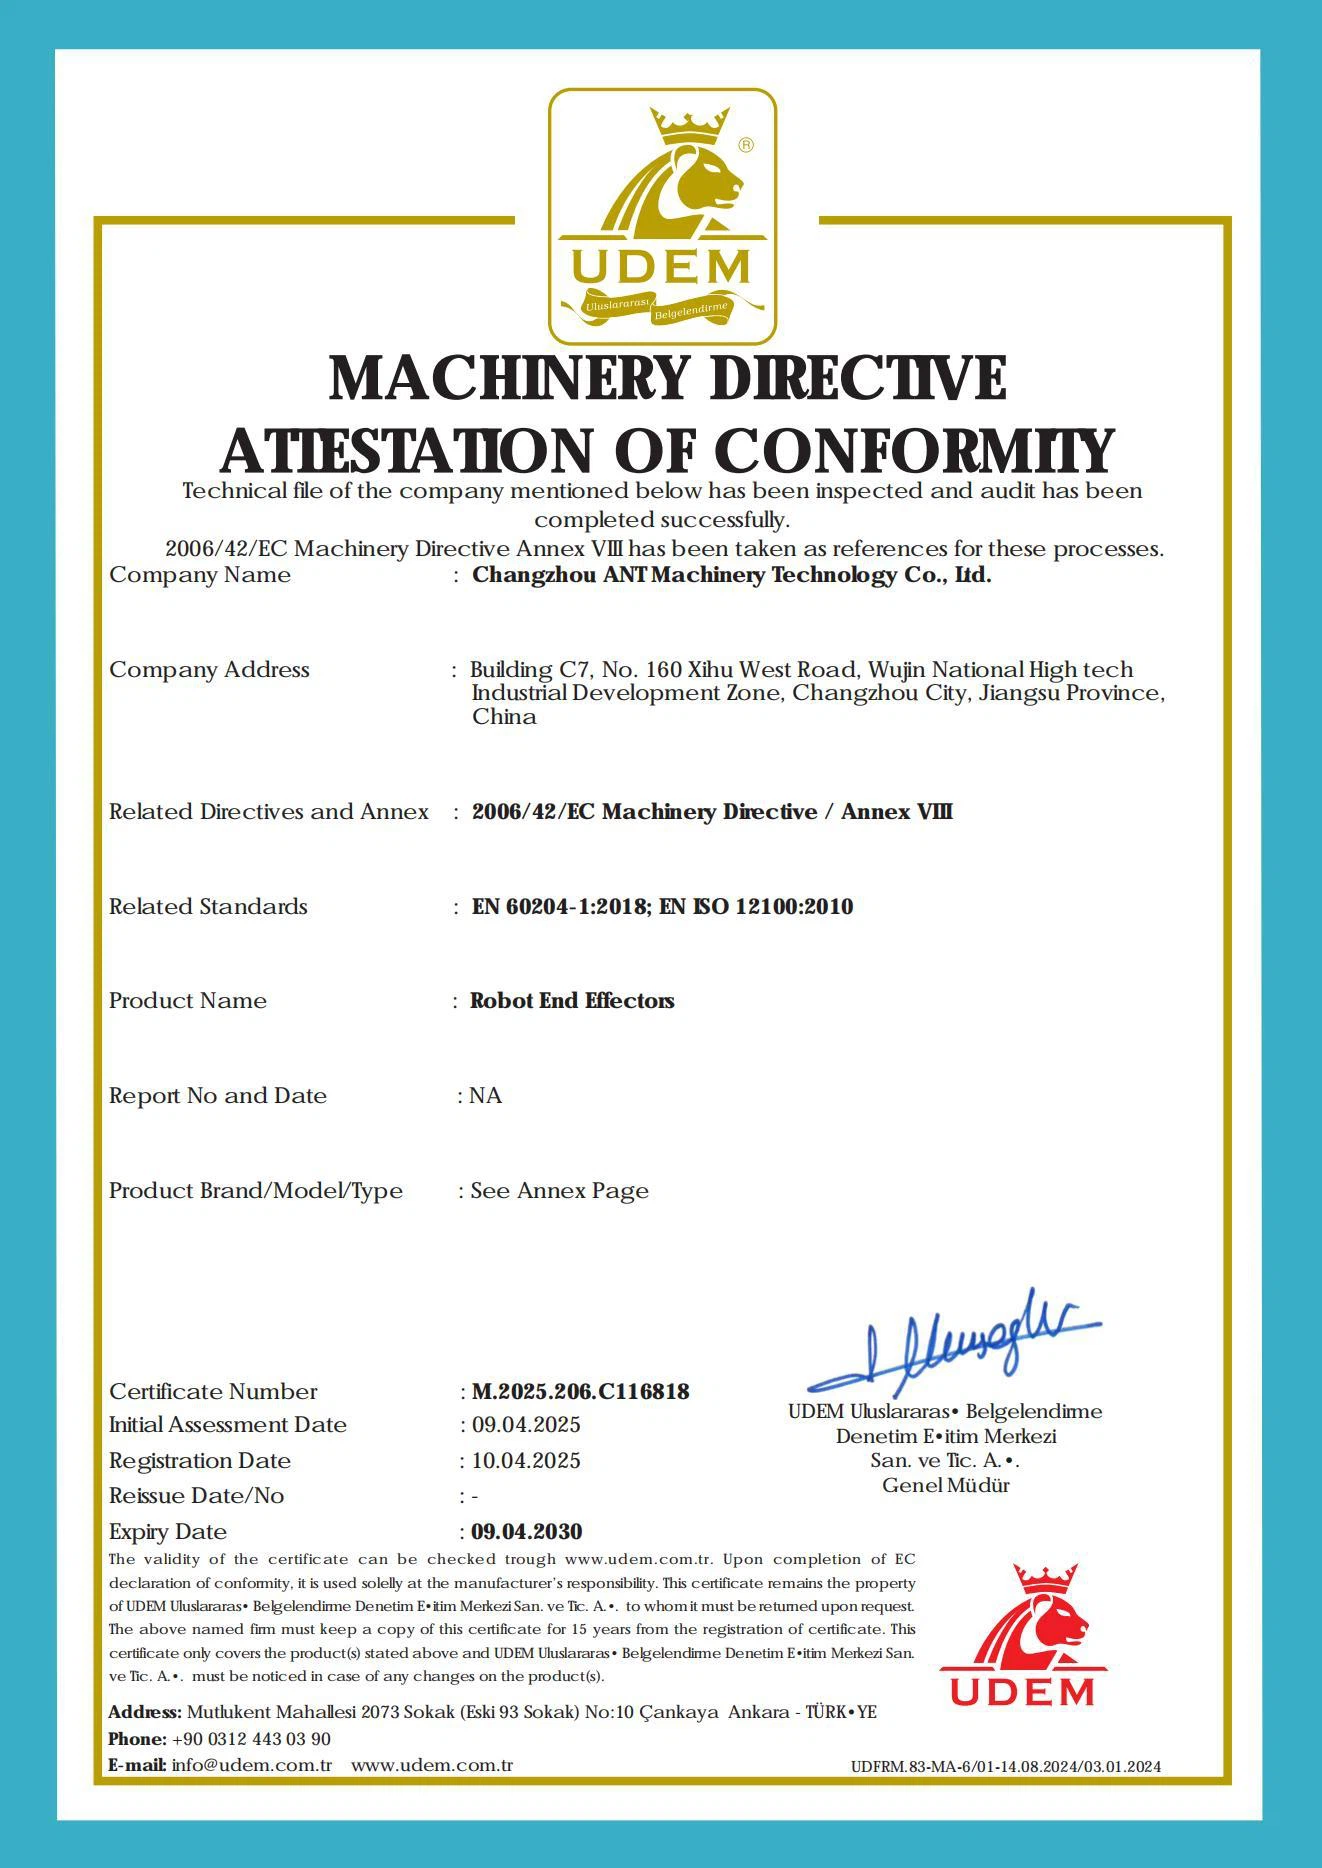
Certificat ti e .
(1) Mbeti ti fango lege ti salango ye (2) Rapport ti tara ti EMC (3) Fango lege ti salango ye ti masini .
Nzoni Qualité .
E yeke sara ye alingbi na akpengba-ndia ti bango ndo na ndo ti aye na yâ ti ambage kue ti kusala ti e, teti so e mä na bê so nzoni ni ayeke kota ye mingi.
Prix ti raison .
E yeke na mbeni équipe ti vongo ye nga na mbeni équipe so ayeke futa nginza mingi, e yeke tara ti sara si nginza nga na nginza so e yeke wara adë, nga ti mû na mo mbeni nzoni ngere.
Service so ayeke nzoni-kue .
Na lege ti mosoro nga na mbeni kusala oko, a lingbi ti mu maboko na mo ti soro aproduit na ti kiri tene na ahundango tene ti senda-ye.so ayeke sala kusala tongana mbeni kota ngele{-}}}}}ge.
Azo use so ayeke sara kua na maboko .
Azo use so ayeke sara kua na maboko ti ala ayeke sara kua nzoni, na ala yeke sara kua na a-appareil ti bango lege ti ngangu ti ala nga na akua ti komande ti position, kota stroke, lo wani lo yeke sara kua ti lo wani, na lo lingbi na a-robot so ayeke sara kua maboko na maboko. Lo lingbi pëpe ti sara si kua ti lo aga nzoni, lo sara kua hio, me lo sara nga si lo ga kota mingi Tongana ti so mbeni zo ti mungo ye na azo na yâ ti ndokua ti automatisation ayeke sara, TM ayeke mû na azo ti dengo buze a-modèle nde nde ti gi a-appareil ti grippers so ayeke na courant, so alingbi ti sara si a changé hio na yâ ti a-mitide nga na asegonde, ti sara si nginza ti mo akiri na peko nga ti sara si ngoi ti kpale so aga na lege ti changement ti agbakuru.
|
Paramètre . |
Kua ti zo |
|
Per-Tara ti jaw |
2-8mm (16mm ti zingo ni kue) |
|
Ngangu ti kangango na ye . |
42-1004N |
|
Ngangu ti zingo . |
46-1146N |
|
Max Fréquence |
120Hz (0,025 ti cycle) |
|
Kilo |
0,06-0,96kg |
|
Temp Range |
-10 degré ti si na 60 . |
|
Pression Range . |
1-6 bar / 2-6 bar . |
A yeke nzoni ti sara kua na Parallèle Gripper ti maboko 2 .
Précision na Gripping .
A leke gripper so ayeke parallèle 2-finger ti sara kua na aye so ayeke na lege ni, grâce na mouvement ti maboko ti lo so ayeke parallèle. Ye so ayeke sara si kusala ti gbungo zo ni ayeke ngbâ lakue nga ayeke komande, a yeke sara si glissade ni aga kete nga a yeke sara si kua so a yeke sara ni aga nzoni. Ngangu so zo ti gbungo ye ni ayeke na ni ti sala ye alingbi na akota ye nde nde nga na aforoto nde nde asala si lo yeke nzoni mingi teti akusala so ayeke ngangu pëpe nga so ayeke ngangu.
A yeke sara kua na a-industrie .
Atâa a yeke na yâ ti bungbi ti oto, a-électronique, a-emballage wala a-appareil, mara ti gripper so ayeke na akota kusala. Lo lingbi ti sara kua na ambeni ye so ayeke ngangu pëpe, na tapande a-électronique wala ambeni ye so ayeke ngangu mingi tongana ambage ti wen. Ngangu ti lo ti sala kusala na yâ ti ando nde nde ayeke sala si lo lingbi tele na yâ akusala nde nde ti salango kusala na ni.
Design ti compact na ti poids .
Mbeni kota raison so asara si a yeke sara kua mingi na a-appareil ti gbungo na a-appareil so ayeke sara kua maboko na maboko na yâ ti a-robot so ayeke sara kua na a-usine ayeke so ala leke ni nzoni. So ala yeke na ngangu pëpe amû lege na ala ti bungbi ala na yâ ti a-arme ti robot sân ti tene a zia na yâ ni gbâ ti aye so ayeke kota ye pëpe, na a sara si ala yeke nzoni mingi ndali ti ando so ayeke ngangu nga ti sara kua hio.
A yeke sara si ngoi ti Downtime na a yeke sara kua mingi .
Na lege ti automatisation ti kusala ti gbungo ye, gripper ti maboko 2 ayeke sala si lege ti salango faute ti zo adë, na tongaso ngoi ti kusala ni ayeke kiri na peko. Ye so ayeke gue na zo ti sara kua nzoni mingi, ti sara kua nzoni mingi nga ti sara kua nzoni na yâ ti ando ti lekengo aye.
Ngangu ti kusala
Mingi ti a-appareil ti gripper so ayeke na pneumatique, so ti tene ala yeke sara kua na pupu so ayeke comprimé ti sara kua. Kode so ayeke sala kusala nzoni mingi, na a sala si nginza ti kusala ni aga kete na ngoi so a bata ngangu kusala so zo alingbi ti zia bê na lo.
Mara ti Gripper ti maboko use
Pnématique use -}}Ti.
Teti so pupu so ayeke comprimé, mbeni cylindre ayeke pusu maboko use. Ala yeke mû ngoi ti kiri tënë hio (milliseconde) nga na nginza so ayeke ngangu pëpe, me ngangu ti ala so ayeke gbu zo ayeke sara ngangu na ndo ti achangement so ayeke si na yâ ti pupu, na ye so ayeke sara si a yeke sara kua nzoni mingi.
A yeke wara a-électricité use.
Na lege ti mbeni moteur ti servo wala ti stepper, a yeke gbian mouvement ti ala na lege ti a-engrenage, mbeni vis ti plomb wala mbeni barre ti tingbingo na ni. Ala yeke mû lege na azo ti sara kua nzoni (±0,01mm repetible) nga na programmation, me ala yeke futa nginza mingi.
Hydraulique use -}}}Ta ayeke .
Na salango kusala na mafuta ti hydraulique tongana ye so ayeke na yâ ti ngu, a yeke sala kusala na mbeni cylindre ti hydraulique. Ala yeke mû ngangu ti gbungo ye mingi (juska na a Newton saki mingi) na ala lingbi na ando ti kusala so ayeke ngangu mingi, me lekengo ni ayeke ngangu mingi na a yeke sigigi na ni.

A-application ti Gripper ti maboko use


Fason ti sarango kua na ni: Ga na assemblée ti précision nga na Gripping flexible
Ti sara kua na a-block ti moteur, ti bungbi aplato ti batterie, ti zia na yâ ti vitre ti fenêtre, na ambeni ye tongaso.
3C Électronique: Micron-ta ti ndo ni ayeke na ndo ti sese na a yeke pëpe mbeni ye ti futingo ye
A bungbi ti akete ye, a-épreuve ti téléphone ti maboko, a-épreuve ti tableau ti circuit, na ambeni ye tongaso.
Aye ti kaïngo kobela: Sensibilité ti force na Opération de safe
A yeke nzoni ti tene e sara kua na a-appareil ti sarango na opération, ti sara kua na a-implant, etc. A-instrument ti IP67- so a sara ni ayeke sara si a yeke sara kua nzoni na yâ ti a-appareil ti fango na ngu nga na ando ti sukulango ndo, na a yeke kanga lege na cross-contamination.
Kobe ti tengo ni: Ga na-speed ti soro ye na ti sara si mo duti nzoni
Chocolate emballage, palette ti biscuit, transfert ti mapa, etc. Mbeni use gripper ti parallèle so ayeke parallèle, so abungbi na mbeni système ti bango ndo ti AI, ahunzi ti leke lege ti gbungo ye na yâ ti seconde 0,2, na a sara si ngoi ti ziango na sese na ti zingo ni na yâ ti seconde 1,5 na ti sara si ngoi ti sarango kua ni akiri aga kota na 40%.
Aérospatiale: A yeke ngangu ti sara kua na ni nga ti sara kua na ni .
Akota avion ti lekengo na a-avion, bungbingo ti réservoir ti carburant ti fusée, gbungo acomposant ti satellite, na ambeni ye tongaso.
Logistique na développement: Ti soro yâ ti aye na ndara nga ti sara kua na palette so ayeke flexible
A yeke wara na yâ ti ambeti ti e ambeni ye so asara si e lingbi ti sara kua na a-appareil so ayeke sara kua na a-appareil ti sarango na kua, na ambeni ye nde.
Recherche na fango ye: Fango ye na azo nga na fango na gigi algorithme
A yeke sara kua na a-expérience ti sarango na kua, a-expérience ti sarango kua maboko na maboko na azo, na ambeni ye tongaso.
Installation na commission ti Gripper ti maboko use .

Configuration ti Paramètre ti kinimatique .
TCP (Point ti Centre d’outil)
Lo sara kua na mbeni tracker ti laser wala micromètre ti sara si a-appareil ti gripper ni aga coordonnées ti tene a sara si robot ni ague oko na tâ point ti gripping ni.
Ti kanga lege na azo ti sara ye.
Na yâ ti ando so a kanga ni (tongana bungbingo ti aye ti yâ ti oto), a lingbi a zia mbeni limite ti angle ti griffe (na tapande, kete ahon wala alingbi na 120 degré ) ti kanga lege na abungbingo tele na ndo ti kusala wala na aye ti kusala.
Compabilité ti interface ti courant
Signaux Matching .
Ti azo so ayeke sara kua na courant, sara si protocole ti bango lege ti aye (na tapande, EtherCAT, Modbus TCP) ague oko na contrôleur ti robot ni ti kpe ti tene a sara lisoro na azo so alingbi ti sara si azo asara ye na lege ni pëpe.
Statabilité ti mungo ngangu .
Gar-ngangu ti gbungo ye ahunda ti tene a leke mbeni module ti mungo ngangu na zo ti kanga lege na jitter so aga na lege ti achangement ti tension (na tapande, na yâ ti ±5%).
Salango kusala na Gripper ti maboko use .
Contrôle ti ngangu ti ynamique .
Azo so ayeke gbu a-appareil ti Brittle:A yeke sala kusala na ngangu ti salango kusala na ngangu ti salango kusala na ngangu ti zo yeke yeke na mbeni vitesse ti 0,3 N/s ti kanga lege na a-appareil ti kusala ti craquement tongana verre na céramique.
Anti-Dislip Design:A yeke zia na yâ ti a-appareil ti silicone ni ambeni ye so ayeke sara si a yeke ngangu pëpe ti sara kua na ni (μ wala ti lingbi na 0,8) ti tene a-appareil ti kua so ayeke ngangu mingi ahon pëpe.
A-mécanisme ti batango ndo .
Kiringo tënë ti aye so ayeke si hio:A lingbi gripper ni abungbi mbeni kusala ti Safe Torque Off (STO), ti fâ yâ ti ngangu ti kusala na yâ ti 0,2 ms ti sara ye alingbi na ISO 10218-1.
Detection ti collision:A yeke sala kusala na bango ndo ti fadeso (na tapande, so ahon 150% ti courant so a mû na zo) ti bata na lege ti mécanique nga na ye ti kusala. Azo use so ayeke sara kua na maboko .
Configuration ti Paramètre ti kinimatique .
TCP (Point ti Centre d’outil):Lo sara kua na mbeni tracker ti laser wala micromètre ti sara si a-appareil ti gripper ni aga coordonnées ti tene a sara si robot ni ague oko na tâ point ti gripping ni.
Ti kpe ti sara ye alingbi na ni:Na yâ ti ando so a kanga ni (tongana bungbingo ti aye ti yâ ti oto), a lingbi a zia mbeni limite ti angle ti griffe (na tapande, kete ahon wala alingbi na 120 degré ) ti kanga lege na abungbingo tele na ndo ti kusala wala na aye ti kusala.
Compabilité ti interface ti courant
Matching ti signal:Ti azo so ayeke sara kua na courant, sara si protocole ti bango lege ti aye (na tapande, EtherCAT, Modbus TCP) ague oko na contrôleur ti robot ni ti kpe ti tene a sara lisoro na azo so alingbi ti sara si azo asara ye na lege ni pëpe.
Statabilité ti mungo ngangu na zo:Gar-ngangu ti gbungo ye ahunda ti tene a leke mbeni module ti mungo ngangu na zo ti kanga lege na jitter so aga na lege ti achangement ti tension (na tapande, na yâ ti ±5%).
Leke ni
Lubrification na sukulango a-oto .
Pneumatique Gripper:Zia na place ti filtre ti pupu ni angbonga 500 oko oko ti tene a sara kua na mafuta ti cylindre ni pëpe ti tene a ngbâ ti ngbâ ti ngbâ.
Gripper ti courant:Re-tambela na ndo ti mafuta ti gango na ni (tongana Molykote X-5) na yâ ti angbonga 2000 oko oko ti tene a sara kua na ni pëpe.
Kota kusala ti bango lege ti aye so ayeke na yâ ti fini .
Moteur ti Servo:Bâ lakue a-encodeur ti kiringo tënë ni. Zia na place ti e afaute ti positionnement ni ahon 0,1mm.
Calibration ti capteur:A yeke sara kua na mbeni poids standard na yâ ti nze 6 oko oko ti tene a sara kua na ngangu na yâ ti ±1%.
A-certificat .
FAQ .
Teti so e yeke mbeni oko ti akota zo ti lekengo a-robot nga na azo so ayeke mû ye na azo na Chine, e yeke yamba na ngia mo ti vo mbeni gripper ti robot so ayeke nzoni mingi so a sara ni na Chine ge na yâ ti usine ti e. Ti wara service so a leke ni nde, sara lisoro na e fadeso.
